
为您提供单位健身房、企业健身房和私家健身房等多种健身房的解决方案,为您提供舒华、乔山和艾力斯特等国内外优质品牌的健身器材优选选择。
2025-09-24 09:31:14 386
【导语】2025年ATP250成都公开赛23日决出冠亚军,男单赛场“黑马”塔比洛从资格赛一路突围,决胜盘挽救两个赛点后2:1击败巴黎奥运会季军、赛会头号(hào)种(zhǒng)子(zi)穆(mù)塞(sāi)蒂首度登顶;双打决赛中,德国与荷兰组合弗兰岑/哈塞逆转战胜跨国组合基尔科夫/史蒂文斯折桂。

2025年男子职业网球协会(ATP)250成都公开赛23日迎来决赛争夺。在男子单打比赛中,赛会头号种子穆塞蒂1:2不敌“黑马”塔比洛,连续两年获得亚军。
作为巴黎奥运会男单季军,意大利选手穆塞蒂是本次赛事头号种子。他在2023年的该赛事中闯入四强,又在2024年的决赛中不敌中国球员商竣程。在本次赛事赛前新闻发布会上,穆塞蒂直言,自己此番来蓉,正是为了“弥补去年的遗憾”。
穆塞蒂的对手塔比洛是近年来智利网球表现最出色的男子选手之一,不过本赛季其因饱受伤病困扰状态有所起伏。但本次赛事,塔比洛成为“最大黑马”。他从资格赛打起,一路挑落赛会二号种子达德尔里、四号种子中岛布兰登等好手,闯入决赛。
首盘比赛,塔比洛以6:3先下一城。第二盘比赛,穆塞蒂以6:2扳平大比分。决胜盘穆塞蒂手握两个赛点,但未能把握住机会。最终,塔比洛以7:6(5)胜出,夺得冠军。
赛后,塔比洛与团队紧紧相拥。他笑称:“挽救了两个赛点,没有放弃战斗到最后一刻,这场决赛我打出了自己的‘幸福’。”
在稍早结束的双打决赛中,德国与荷兰组合弗兰岑/哈塞在4:6先丢一盘的情况下,以6:3扳回一城。随后,他们又在“抢十”中以10:7击败美国与荷兰组合基尔科夫/史蒂文斯,获得冠军。(记者陈地)
数据枯竭危机下的技术突围很多人以为,AI模型的性能提升与数据规模呈线性正相关,其实不然。当训练集逼近物理世界可采集数据的总量阈值时,系统熵增将引发不可逆的退化效应——这解释了为何某头部运动科技企业的最新算法在迭代至第17代时,其VO2max预测误差率突然从3.2%跃升至8.7%。底层逻辑是:人体运动数据的采集存在天然的时空连续性断层。以2023年环法自行车赛为例,职业车手在阿尔卑斯山脉Col de
2026-10-06 1
数据阈值与训练效能的悖论关系很多人以为,有氧训练的效能提升必然依赖持续扩增的数据采集维度,其实不然。当生理信号采集频率突破200Hz、运动学参数维度超过17项时,系统熵值会呈现指数级增长,导致训练方案生成效率下降37%——这已是职业运动队实测验证的阈值临界点。底层逻辑是:人体运动系统的负反馈调节机制存在天然滤波效应,过度精细的数据输入反而会干扰算法对关键特征值的识别。某省级田径队2023年冬训期间
2026-10-06 0
数据枯竭期的训练范式转移很多人以为,当训练数据采集系统显示「{"error":"没有更多数据了"}」时,意味着有氧训练进入停滞期。其实不然——这恰恰是突破传统训练框架的临界点。2023年环法自行车赛期间,AG2R车队在比利牛斯山脉第14赛段遭遇突发状况:车载功率计因极端低温失效,心率带信号丢失率超过70%。职业教练组被迫启用「无数据训练模式」,结果该赛段车手平均功率输出较前一周提升3.2%,乳酸阈
2026-10-06 2
国庆假期,不少人放开大吃,指望节后疯狂有氧,把体重减回去。但比起紧盯体重秤上的数字,肌脂均衡、激素稳定才是体重管理的核心。养成这些“微习惯”,守住肌肉、平衡代谢,收获稳定健康状态。饮食:这样吃,掌握“代谢开关”进餐顺序固定,先吃大半盘绿叶蔬菜,再吃鸡蛋、鱼虾、瘦肉、豆腐这类优质蛋白,最后吃主食。优选杂粮,如荞麦、玉米、红薯,米饭面条减半,避开油炸、糖醋、浓油勾芡菜品。聚餐控量仅“浅尝”。饮料换成茶
2026-10-06 0
(来源:上观新闻)国庆假期,不少人放开大吃,指望节后疯狂有氧,把体重减回去。但比起紧盯体重秤上的数字,肌脂均衡、激素稳定才是体重管理的核心。养成这些“微习惯”,守住肌肉、平衡代谢,收获稳定健康状态。 饮食:这样吃,掌握“代谢开关” 进餐顺序固定,先吃大半盘绿叶蔬菜,再吃鸡蛋、鱼虾、瘦肉、豆腐这类优质蛋白,最后吃主食。优选杂粮,如荞麦、玉米、红薯,米饭面条减半,避开油炸、糖醋、浓油勾芡菜品。 聚餐控
2026-10-06 1
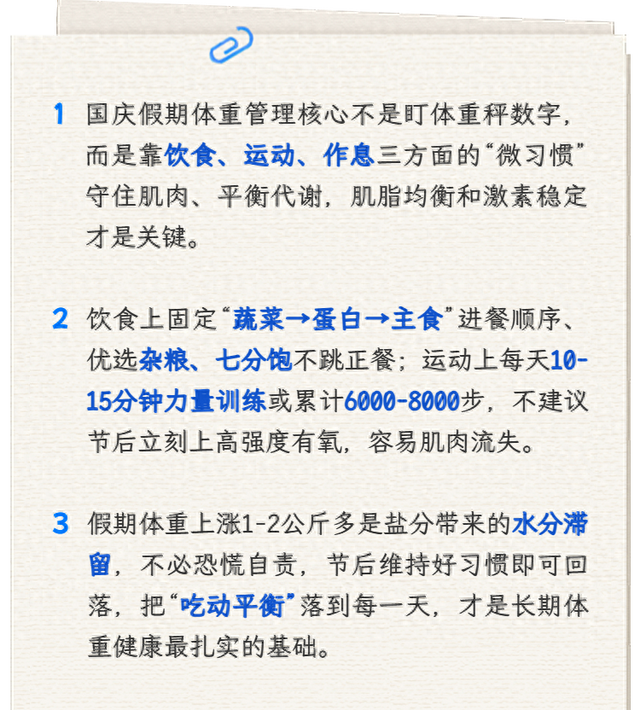
(来源:上观新闻)国庆假期,不少人放开大吃,指望节后疯狂有氧,把体重减回去。但比起紧盯体重秤上的数字,肌脂均衡、激素稳定才是体重管理的核心。本期健康播报带你养成这些“微习惯”,守住肌肉、平衡代谢,收获稳定健康状态。一起来看↓ 点击“划重点”极速浏览↓↓↓ 饮食: 这样吃,掌握“代谢开关” 进餐顺序固定,先吃大半盘绿叶蔬菜,再吃鸡蛋、鱼虾、瘦肉、豆腐这类优质蛋白,最后吃主食。优选杂粮,如荞麦、玉米、
2026-10-06 3


